


מניפולטור מכני כבד-
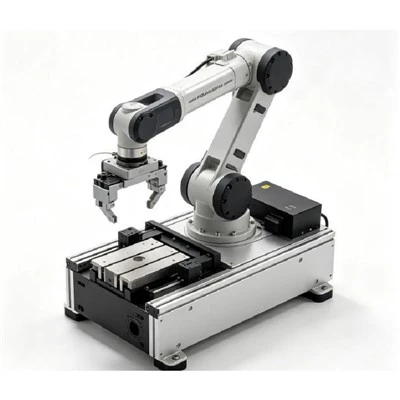
המניפולטור המכני-כבד הוא זרוע טיפול תעשייתי מונחה ידנית להרמה, העברה, מיקום וסיבוב של חלקי עבודה כבדים או מחוץ ל-מרכז.
מערכת איזון מכנית תומכת בעומס ההפעלה הכולל, ומפחיתה משמעותית את הכוח הידני הנדרש להנחיית הזרוע על פני תחנת העבודה. התצורה המבנית מותאמת אישית סביב הגיאומטריה בפועל של חלק העבודה, מרכז העומס, רדיוס העבודה, גובה ההרמה ושיטת האחיזה.
יתרונות מרכזיים
בטיחות ארגונומית:מפחית את העייפות הפיזית של המפעיל בלמעלה מ-85%, ומפחית באופן משמעותי את הסיכון להפרעות שרירים ושלד במקום העבודה.
דיוק קשיח גבוה:זרועות נוקשות אפס-הסטה מתמודדות עם רגעים גבוהים-במרכז שבהם מנוף כבלים מסורתי נכשל או מתנדנד.
בקרת מישוש ישירה למפעיל:משלב חוסר משקל אפס-בכוח הכבידה עם מגע אנושי ישיר למיקום אינטואיטיבי.
השפעות קצה-מותאמת אישית:כלי עבודה-תכליתי מבטיח אחיזה בטוחה ובלתי-מזיקה לרכיבים בעלי ערך- גבוה.
עיצוב תחזוקה נמוכה:קישורים מכניים לחלוטין ממזערים את זמן ההשבתה ומבטלים עלויות תחזוקה אלקטרוניות מורכבות.
מבנה מכני
מבנה הרכבה ובסיס:לוח בסיס פלדה כבד- או מתקן עילי שנועד לספוג את כל כוחות התגובה התפעוליים ורגעי המומנט בבטחה.
זרוע מפרקית קשיחה:זרוע פלדה כפולה-או מרובה-מפרקת המספקת קשיחות גבוהה, אפס סטיה ותנועה אופקית ללא מאמץ.
מערכת איזון מכנית:מאזן את המטען באופן דינמי, ומבטל מאמץ ידני במהלך העברה אנכית.
מיסבים מדויקים ומפרקי סיבוב:מיסבי גלילה אטומים,-נמוכים עם בלמי חיכוך מתכווננים למניעת סחיפה.
ממשק כלי אוניברסלי:מתאם אוגן סטנדרטי המאפשר אינטגרציה מהירה עם -אפקטורי קצה ותפסנים מותאמים אישית.
תופסנים וכלי קצה-
אפקט הקצה- תוכנן במיוחד סביב הגיאומטריה, שבריריות פני השטח ודרישות הכיוון של חומר העבודה:
רכיבים תלויים/טבעות:וו בטיחות-כבד או עין מסתובבת קשיחה.
צלחות ובלוקים שטוחים:מהדק חילוף מכני או תפס רב-משטחי קצוות.
פירים וחלקים גליליים:V-לחסום לסת מכנית או ציר מתרחב.
כבוי-מרכז / ליהוקים לא סדירים:לסתות הידוק מכאניות תלת-ממדיות בהתאמה אישית עם נעילה בעזרת כוח משיכה-.
גמישות מרובת-תחנות עבודה:אופציונלי לשינוי מהיר של-ממשק צימוד כדי לעבור בין תפסנים שונים על זרוע אחת.
זרימת עבודה מעשית
טעינת תחנת עבודה לעיבוד שבבי:טוען יציקות גולמיות לתוך תושבות CNC עם דיוק מיקום תת -מילימטרי.
הרכבת רכיבים כבדים:מתלה חלקים מבניים במצב אפס-מצב כבידה ליישור בריח ללא מתח-.
תחזוקת מתות ועובש:מעביר כלי עבודה כבדים בבטחה פנימה והחוצה ממכבשי הטבעה מבלי לפגוע במוטות הקשר.
מחסן והעברת קו:מעביר פריטים כבדים בין מסועים ומשטחים על פני משמרות רצופות.
מדריך לבחירת יישומים
כדי לקבוע את הגדרת המניפולטור האידיאלית, הערך את הדרישות התפעוליות העיקריות מול הפרמטרים הטכניים הנדרשים:
חומר עבודה כבד או לא-מרכז:מבנה זרוע-מומנט גבוה ואיזון משקל נגד.
טווח הגעה מורחב על פני מכשולים:רדיוס זרוע מפרק כפול-מורחב.
איסוף/מיקום בגובה גבוה:עמודת קו אנכי מורחב ומסלול הדרכה.
כיוון מחדש-תכוף (היפוך תלת מימד):ראש סיבובי גלגלים/גלגלים משולב-או פנאומטיים.
גרסאות חלקים מרובות:ממשק כלי עבודה ניתן להחלפה עם עצירות מכניות מתכווננות.
הוראות בטיחות משולבות
הגנה נגד נפילה-מכנית:מונע נפילת זרוע במקרה של אובדן אספקת אוויר או שינוי איזון מכני.
הגנת עומס יתר:מנגנוני הגבלה מכניים מונעים פעולה מעבר למגבלות המטען הדינמי המדורגים.
מעצורי חיכוך מפרקים:בלמים ידניים מתכווננים נועלים את סיבוב הזרוע בזמן טעינה או סרק.
מרווח בטיחות ועצירות:עצירות קשיחות מכניות משולבות מונעות-סכנות יתר של סיבוב וצביטה-.
עיצוב גורמי בטיחות: Load-bearing structural elements designed with a minimum safety factor of S >= 3.0.
בקרת איכות
חומר וייצור מבני:לוחות פלדה-לחיתוך-בלייזר עם ריתוכים מאושרים (תקן ISO 3834 / AWS).
בדיקות לא-הרסניות:בדיקת חלקיקים על-קולית ומגנטית בריתכות מבניות ראשוניות.
עיבוד שבבי מדויק:מושבי בית מיסבים בעיבוד CNC- כדי להבטיח סיבוב מפרק חלק ויישור צירי.
בדיקת עומס סטטי ודינמי:בדיקת עומס במפעל בקיבולת מדורגת של 125% על פני כל מעטפת העבודה.
חבילת תיעוד:תיקיית תאימות מלאה מסופקת כולל תעודות בדיקת איכות, מדריך תפעול ותחזוקה, רשימת חלקים והצהרת תאימות CE.
שאלות נפוצות
תגיות פופולריות: מניפולטור מכני-כבד, יצרני מניפולטורים מכניים-כבדים, מפעל
אולי גם תרצה



שלח החקירה