


זרוע מניפולטור
למה לבחור HBEEI EMET MACHINERY & TECHNOLOGY CO., LTD?
החברה שלנו היא מפעל ייצור מכני, לשעבר מפעל לייצור מכונות הרמה, שהוקם בשנת 2005. ממוקם במחוז צ'ינגיואן, בעיר באודינג, מחוז הביי, סין, הידוע כעיר הולדתם של מכונות הרמה, המשתרע על שטח של 3200 מ"ר, עם מתקדמים ציוד ייצור ומערכת ניהול איכות מקיפה, אנו מחויבים לספק ללקוחות שירותי ייצור מכני באיכות גבוהה.
צוות טכני מקצועי
יש לנו צוות מיומן מאוד עם חוזק טכני חזק ומעל 100 עובדים מנוסים. אנו מקפידים על חדשנות מתמשכת ויש לנו סדרה של טכנולוגיות וציוד ייצור מדויק שפותחו באופן עצמאי.
מגוון רחב של מוצרים
המוצרים שלנו מכסים ציוד מכני שונים, כגון מכשירים נגד נפילה, מאזניים אלקטרוניים, זרועות מניפולטור וכו'; במקביל, אנו יכולים גם להתאים את הייצור בהתאם לצרכי הלקוח.
בקרת איכות
אנו מקפידים על הדרישות של מערכת ניהול האיכות ISO9001 לייצור, וכל המוצרים עברו אישור CE, עם נתח שוק גבוה. במקביל, יש לנו גם קווי ייצור מתקדמים כדי לספק ללקוחות ציוד מכני איכותי.
שירות מקצועי
אנו מספקים שירות מעולה לאחר המכירה, עוקבים אחר השימוש ומספקים משוב חיובי. אנו נגיב במהירות תוך 24 שעות ונספק ללקוחות פתרונות.


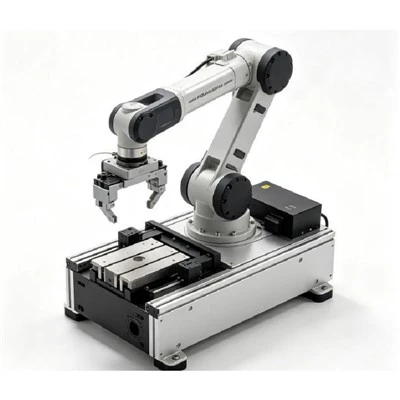
מהי זרוע מניפולטור?
זרוע מניפולטור פנאומטי היא ציוד חוסך עבודה המשמש לטיפול והתקנה בחומרים. הוא מנצל את עקרון האיזון של שסתומים מכניים ופנאומטיים, המאפשר למפעיל לדחוף ולמשוך את החפץ הכבד בהתאם, מה שמאפשר תנועה מאוזנת ומיקום בחלל. כאשר חפץ כבד יוצר מצב צף במהלך הרמה או הורדה, שסתום ההפצה מבטיח אפס כוח הפעלה, אך כוח ההפעלה מושפע ממשקל חומר העבודה.
זרוע מניפולטור פנאומטי משלימה בעיקר פעולות כגון אחיזה, טעינה מחדש, היפוך, הרכבה, הרמה ועגינה של חלקי עבודה. ניתן למקם אותו במהירות ולהפעיל אותו לעתים קרובות, מה שהופך אותו לציוד הרמה אידיאלי.

תכונות של זרוע מניפולטור
עבודה ללא כוח משיכה
לתהליך כולו יש פונקציה צפה, והמכונה מסוגלת לעבוד ללא כוח הכבידה.
פונקציות הגנה
- הגנה מפני ניתוק גז, המבטיחה שחומר העבודה לא ייפול כאשר הוא מנותק לפתע;
- הגנה על הפעלה שגויה, אם הנחיתה לא מזוהה, לא ניתן לשחרר את חומר העבודה;
- הגנת אזהרה, שיכולה לנטר את לחץ העבודה בזמן אמת ולהפחית סיכונים;
תיבת הילוכים רציפה (CVT)
זה יכול להתאים באופן אוטומטי את יחס ההעברה האופטימלי בהתאם לתנאי עבודה שונים, ובכך לשפר את ביצועי הכוח תוך הפחתת רעש ורעידות.
מיכל אחסון אוויר גדול
מצויד במיכל אחסון אוויר, הוא יכול לפעול כרגיל תוך עשר דקות מרגע ניתוק המכונה.
חלקים עיקריים של זרוע המניפולטור
1. מארח זרוע: המכשיר העיקרי המאפשר לחומרים (או חלקי עבודה) להשיג תנועה תלת מימדית באוויר.
2. מתקן אחיזה: מכשיר המאפשר אחיזה של חומר (או חומר עבודה) ועומד בדרישות הטיפול וההרכבה המתאימות של המשתמשים.
3. חלק ביצוע: רכיבים פניאומטיים, מכשירים הידראוליים או מנועים
4. מערכת בקרת נתיב אוויר: מערכת בקרה המשיגה את מצב התנועה של כל המכשיר של מארח זרוע המניפולטור ומתקן האחיזה,
זרוע מניפולטור קשיחה
זרוע המניפולטור הנוקשה מסדרת MA מסוגלת להרים חלקי עבודה בצורות שונות. ניתן לקבע את הציוד על הקרקע, לתלות ולקבוע, או להזיז אותו באמצעות מסילות הדרכה.
זרוע מניפולטור מונעת בכבלים
המניפולטור המונע בכבלים משמש בשילוב עם קשיחות הזרוע המתקפלת והגמישות של זרוע המניפולטור הקשיחה. חבל הפלדה עוקב אחר הזרוע הרובוטית ומשתמש במתלי האיזון הפנאומטי כדי למשוך את חבל הפלדה כדי להרים את חומר העבודה. זה מאפשר לו פחות כוח הפעלה, מהירות פעולה מהירה יותר, ולהשיג את המטרה של "לרחף" בטווח הנסיעה.
מנוף עמודים רכוב
מנוף זרוע מסוג זה ניתן לקיבוע על הקרקע והוא מורכב מעמוד, שלוחה, מנוף חשמלי ומערכת בקרה. עמודים מורכבים בדרך כלל ממבני פלדה בעלי יציבות מספקת ויכולת נשיאת עומס. שלוחה היא קרן צולבת המחוברת לעמוד, המשמשת לנשיאת מנופים וווים חשמליים. מנופים חשמליים יכולים להיות ידניים או חשמליים, המשמשים להרמה ותליית חומרים. מערכת הבקרה משמשת לשליטה על פעולת מנוף הזרוע ותנועת המנוף החשמלי.
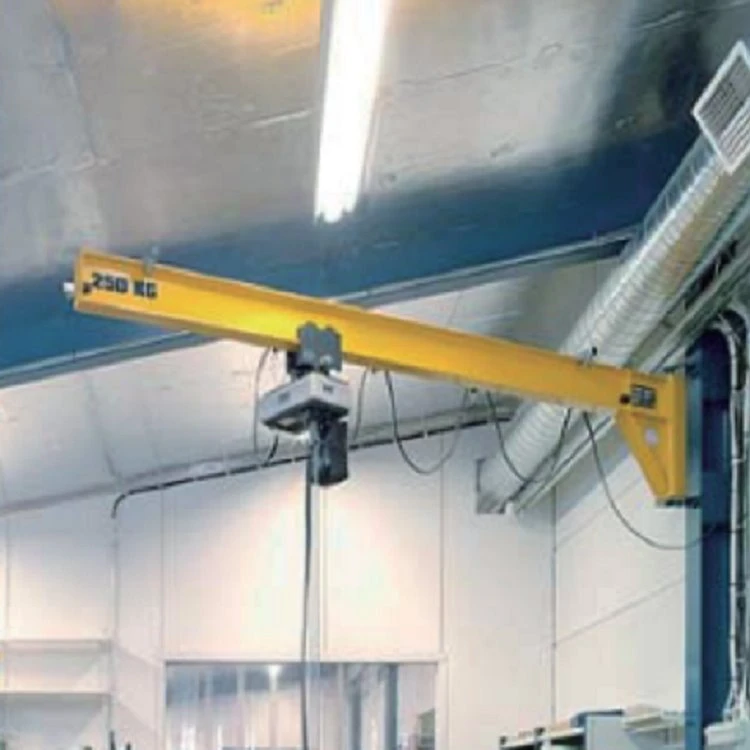
מנוף זרוע צמוד קיר
מנוף זרוע צמוד קיר עשויים בדרך כלל ממבנה פלדה וניתן להתקין אותו על הקיר עם יציבות מספקת ויכולת נשיאת עומס. זהו סוג חדש של מכונת הרמת חומרים שפותחה על בסיס מנוף שלוחה מותקן בעמודים. מסלול ההליכה של המכונה מותקן על עמודי המלט או הקורות הנושאות של בניין המפעל. נע בצורה מעגלית סביב עמוד המלט, בעוד שהמנוף הפנאומטי יכול לבצע גם תנועה לרוחב לאורך השלוחה שנבחרה והרמה אנכית.
מנוף קשקש נייד
מנוף זרועות מפרקי נייד מצויד בגלגלים, אשר לא רק בעל מאפיינים של מנוף זרוע עמודים, אלא גם מאפשר תנועה גמישה והחלפת תחנות הרמה, מה שהופך אותו להתאמה יותר. זוהי מכונת הרמת חירום נפרדת הכרחית לקווי ייצור אוטומטיים יעילים.
מנוף זרוע מתקפל
לעגורן המתקפל יש מאפיינים של מבנה חדש, הרחבה וכיפוף גמישים, תפעול קל ויעילות גבוהה וחיסכון באנרגיה. ניתן להשתמש בו עם מנוף איזון פנאומטי, תוך ניצול תנועת הכיפוף והסיבוב של הקורה הצולבת כדי להימנע מחפצים באזור העבודה המבוקרת ולמקסם את אזור העבודה.
יתרונות זרוע המניפולטור

תפעול קל ומהיר
זה יכול לעקוב אחר כוח המתיחה של המפעיל כדי להשלים פעולות כמו הרמה, דחיפה, גלגול, הטיה וכו' של חומר העבודה, הובלת חומר העבודה בקלות וסיוע בהרכבת חומר העבודה. עיצוב זה הופך את תהליך הפעולה לפשוט ומהיר, ומשפר מאוד את יעילות העבודה.

מיקום מדויק
במצב מתלה אפס כבידה, זרוע המניפולטור יכולה להבטיח מיקום מדויק של תנועה אקראית במהלך עגינה של המוצר, מה שחשוב במיוחד עבור תהליכי ייצור תעשייתיים הדורשים שליטה מדויקת.

השעיה ללא פגיעה וכוח ריבאונד:
במהלך הרכבת המוצר, זרוע המניפולטור יכולה לספק עגינה גמישה, ולמנוע את הפגיעה וכוח החזרה של מכונת הרמה רגילה במהלך הפעולה, ובכך להגן על בטיחות המוצר והמפעילים.
אבטחה ואמינות
זרוע המניפולטור מאמצת מערכת בקרה פנאומטית המורכבת מרכיבים פנאומטיים מיובאים ואיכותיים, המצוידת במנגנוני בטיחות כגון הגנה מפני הפרעה בשוגג של מקור האוויר, הגנה מפעולה שגויה, אזעקת לחץ נמוך, בלם פרפר עוקב בטיחות, מיכל אוויר חיץ וכו'. כדי למקסם את ההגנה על הפעולה ובטיחות חלקי העבודה.
יישום זרוע המניפולטור
EMET מספקת פתרון הרמה והובלה


כיצד לבחור זרוע מניפולטור
יש צורך לבחור זרוע רובוטית בעזרת זרוע קשה במצבים הבאים:
כאשר נוצר מומנט, לא ניתן להשתמש במנוף איזון פנאומטי או בזרוע רובוטית בעזרת כבל רך;
מרכז הכובד של חומר העבודה רחוק מנקודת ההשעיה של הזרוע, או שצריך להעיף או להטות את חומר העבודה;
גובה בניין המפעל מוגבל.
זרוע מניפולטור מונעת בכבלים
בשל המפרקים הכפולים של זרוע המניפולטור בסיוע הכבלים להשגת תזוזה אופקית ורדיוס עבודה של עד 3000 מ"מ, יש לו פעולה גמישה יותר ומהירות מהירה יותר מאשר מנופי איזון פנאומטיים. מתאים למצבים בהם חומר העבודה קל משקל אך מחזור הטיפול מהיר מאוד. עקב השימוש בחבלי פלדה להרמת הזרוע הרובוטית הנעזרת בחבל רך, מרכז הכובד של חומר העבודה חייב להיות ממוקם ישירות מתחת לחבל הפלדה.
מנוף עמודים רכוב
הוא מצויד במנוף פנאומטי אמין או מנופי איזון פנאומטי, מתאים במיוחד למרחקים קצרים, שימוש תכוף ופעולות הרמה אינטנסיביות. יש לו את המאפיינים של יעילות גבוהה, חיסכון באנרגיה, חיסכון בבעיות, טביעת רגל קטנה, תפעול ותחזוקה קלים וכו'
שלוחה צמודת קירמנוף
היתרון העיקרי של מנוף שלוחה צמוד קיר הוא שניתן להתקין אותו על קירות, אינו תופס שטח רצפה ויכול לספק שטח הפעלה גדול יותר. הוא מתאים לאירועים הדורשים חיסכון במקום ושטח תפעולי גדול יותר, כגון סדנאות מפעל, מחסנים וכו'.
מנוף זרוע מפרקי נייד
היתרון העיקרי של מנוף זרוע מפרקי נייד הוא הגמישות שלו, המאפשרת לו לנוע בין אזורי עבודה שונים כדרישות. היא מתאימה למצבים הדורשים שינויים תכופים במקומות עבודה כמו אתרי בנייה, אתרי טעינה ופריקה וכו'.
מנוף זרוע מתקפל
הוא מתאים למצבי ייצור או תחזוקה בתעשיות כמו ייצור מכני, רכבת, כימיקלים ותעשייה קלה. במיוחד בקווי ייצור עם ציוד צפוף, הרמה למרחקים קצרים ופעולות תכופות, היישום של מוצר זה יכול לשפר את יעילות הייצור.
ניקוי רגיל:ניקוי קבוע הוא המפתח לשמירה על הזרוע הרובוטית שלך. השתמש בסמרטוט נקי ובחומר ניקוי מתאים כדי לנגב את המשטחים החיצוניים של זרוע הרובוט כדי להסיר אבק, לכלוך ושמן. יחד עם זאת, יש לוודא כי לחומר הניקוי אין השפעה קורוזיבית על מרכיבי הזרוע.
שימון ותחזוקה:המפרקים והחלקים הנעים של הזרוע הרובוטית דורשים שימון ותחזוקה קבועים. השתמש בשמן או גריז מתאים כדי לשמן חלקים קריטיים כדי להפחית בלאי וחיכוך. במקביל, בדוק אם המחברים רופפים והדק אותם לפי הצורך. ודא שהחלקים הנעים של הזרוע הרובוטית נשארים גמישים וחלקים.
בדיקת חיישנים וכבלים:החיישנים והכבלים של הזרוע הרובוטית הם חלק חשוב בשמירה על פעולה תקינה. בדוק מעת לעת שהחיישן פועל כשורה ושהכבל אינו שחוק או פגום. החלף כבלים פגומים במידת הצורך, וודא שהחיבורים מאובטחים.
עדכון של מערכת התכנות והבקרה:עם ההתפתחות המתמשכת של הטכנולוגיה, גם מערכת התכנות והבקרה של הזרוע הרובוטית צריכה להתעדכן באופן שוטף. התקן את גרסאות התוכנה והקושחה העדכניות ביותר כדי להבטיח ביצועים ופונקציונליות מקסימליים של הזרוע הרובוטית.
נהלי הדרכה ותפעול:ספק למפעילים הדרכה ונהלי הפעלה מתאימים כדי להבטיח שהם מבינים את השימוש הנכון בזרוע הרובוטית ומפרטי הפעלה בטוחים. תפעול ותחזוקה נכונים יכולים למקסם את חיי הזרוע הרובוטית.
עקרון העבודה של זרוע המניפולטור
זרוע המניפולטור הפנאומטית יכולה לזהות באופן אוטומטי אם יש עומס על הזרוע הרובוטית על ידי זיהוי כוס היניקה או מתקן הקצה של הזרוע הרובוטית ולחץ הגז בתוך גליל האיזון, ולכוון אוטומטית את לחץ האוויר בתוך גליל האיזון דרך מעגל בקרה לוגי פנאומטי להשגת איזון אוטומטי. במהלך העבודה, נראה שהחפץ הכבד תלוי באוויר, מה שיכול למנוע התנגשות במהלך עגינה של המוצר. בטווח העבודה של זרוע המניפולטור, המפעיל יכול בקלות להזיז אותה קדימה, אחורה, שמאלה, ימינה, למעלה ולמטה לכל עמדה, והמפעיל יכול להפעיל אותה בקלות. יחד עם זאת, למעגל הפנאומטי יש גם פונקציות הגנה משתלבות כגון מניעת הפעלה שגויה והגנה מפני אובדן לחץ. זרוע המניפולטור הפנאומטית אינה דורשת מערכת בקרה אלקטרונית, רק אוויר דחוס ומקור ואקום יכולים לעבוד, וזה מאוד נוח.
הלקוחות שלנו
הלקוחות שלנו הם מתעשיות שונות מכל רחבי העולם


מדריך שאלות נפוצות אולטימטיבי לזרוע המניפולטור
ש: מהי זרוע מניפולטור?
ש: מה המטרה של זרוע מניפולטור?
ש: מהם סוגי זרועות המניפולטור?
ש: מהי זרוע מניפולטור רובוטית?
ש: מהי זרוע מניפולטור הידראולי?
ש: מהי זרוע מניפולטור פנאומטי?
ש: מהי זרוע מניפולטור חשמלי?
ש: מהם המרכיבים של זרוע מניפולטור?
ש: מהו טווח התנועה של זרוע מניפולטור?
ש: איך עובדת זרוע מניפולטור?
ש: איך אני מתכנת זרוע מניפולטור?
ש: אילו סוגי אפקטורי קצה זמינים עבור זרועות מניפולטור?
ש: כיצד פועלת מערכת הבקרה של זרוע מניפולטור?
ש: אילו סוגי מערכות בקרה זמינות עבור זרועות מניפולטור?
ש: מהם היתרונות של שימוש בזרוע מניפולטור?
ש: מהן המגבלות של שימוש בזרוע מניפולטור?
ש: אילו יישומים מתאימים לזרועות מניפולטור?
ש: אילו אמצעי בטיחות יש לנקוט בעת שימוש בזרוע מניפולטור?
ש: אילו גורמים יש לקחת בחשבון בעת בחירת זרוע מניפולטור?
ש: איך אני מתקין זרוע מניפולטור?