




תֵאוּר
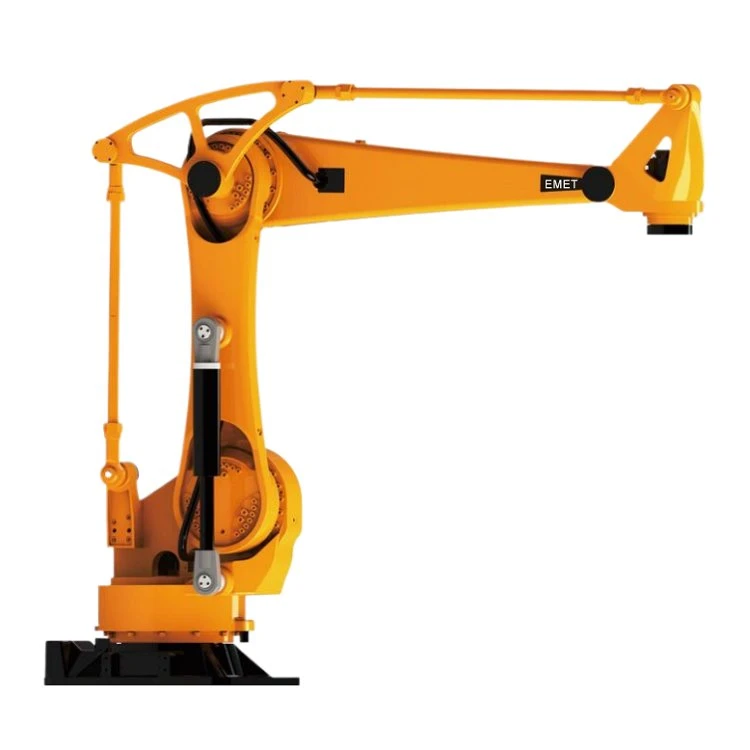
סדרה זו של ציר 4 זרוע רובוט מאמצת מנוע מקודד מוחלט של 23 סיביות, שהוא מעולה בבקרת מהירות ובקרת דיוק בהשוואה לקודד 17 סיביות המשמש את רוב יצרני הרובוטים המקומיים. זרוע 4 ציר רובוט זה משמש בעיקר לטעינה ופריקה אוטומטית במכונת CNC. תפקיד רובוטים של מכונות CNC הוא להחליף עבודה ידנית ולהשיג קווי ייצור אוטומטיים. זה הפך לבחירה אידיאלית עבור יותר ויותר מפעלים כדי לעמוד בדרישות של "עיבוד מהיר/אצווה", "חיסכון בעלויות עבודה" ו"שיפור ייצור יְעִילוּת".
לציר 4 של זרוע רובוט זה יש מאפיינים של יעילות גבוהה, יציבות גבוהה, מבנה פשוט ותחזוקה קלה, שיכולים לעמוד בייצור של סוגים שונים של מוצרים. עבור המשתמשים, ניתן להתאים במהירות את מבנה המוצר, להרחיב את כושר הייצור ולהפחית מאוד את עוצמת העבודה של עובדי התעשייה.
שימוש ברובוטים תעשייתיים חכמים להשגת טעינה ופריקה אוטומטית סביב כלי מכונת CNC, מצוידים בהתקני שינוע הידראוליים ופנאומטיים, לוחות הידוק לא סטנדרטיים, התקני ניפוח שבבים, התקני הגנה בטיחותיים וכו', להשגת איכות גבוהה, יעילה, בטוחה, ועיבוד חלקי עבודה מסודר לאורך כל התהליך. זה יכול לשפר את יעילות הייצור של כלי מכונות ולהפחית את עלויות הייצור.
שדה יישום

תכונות פונקציונליות
- תצורה גבוהה, יציבה ואמין
- קל משקל, גמיש וקל לתפעול: לכל ציר גמישות גבוהה ומתאימים כמעט לכל מסלול או זווית עבודה.
- פונקציית הגנה מפני הפסקת חשמל: המנוע הסינכרוני מצויד בבלמים, שיכולים להבטיח שהזרוע הרובוטית לא תזוז אפילו בהפסקת חשמל פתאומית, ומונעת נזק למכונה ולמוצר.
- דיוק גבוה יותר במיקום חוזר: כל מפרקי הזרועות מופעלים על ידי מנועי סרוו כדי להניע את מפחית ה-RV להשלמת תנועות מדויקות, עם דיוק מיקום מרבי של ± 0.02 מ"מ.
- עבור יישומי תחבורה, מבנה הגוף עבר אופטימיזציה ועוצב לקשיחות חזקה יותר
מפרטים
|
מפרט טכני |
|||||
|
מבנה מנגנון |
רב מפרקים אנכיים |
סביבת התקנה |
TEMP |
0~45 מעלות |
|
|
כמות ציר |
4 |
זִמזוּם |
20%~80% ללא עיבוי |
||
|
עומס מקסימלי |
210 ק"ג |
NVH |
<0.5G |
||
|
חזרה על דיוק מיקום |
±0.15 |
אחרים |
הימנע מנוזלים וגזים דליקים, קורוזיביים |
||
|
רדיוס עבודה מקסימלי |
2732 מ"מ |
הרחק ממקורות רעש חשמליים |
|||
|
מעמד הגנה |
IP63 |
יְכוֹלֶת |
6.0KVA |
||
|
משקל גוף רובוט |
880 ק"ג |
הַרחָבָה |
/ |
||
|
מקס שבץ |
J1 |
±150 מעלות |
מהירות מקסימלית |
J1 |
118 מעלות / שניות |
|
J2 |
תואר +42 , תואר -94 |
J2 |
105 מעלות / שניות |
||
|
J3 |
תואר +88 , תואר -65 |
J3 |
105 מעלות / שניות |
||
|
J4 |
±360 מעלות |
J4 |
148 מעלות / שניות |
||
ממשק התקנה ותרשים היקף עבודה


תגיות פופולריות: רובוט זרוע 4 ציר, סין רובוט זרוע 4 ציר יצרני, מפעל
אולי גם תרצה


שלח החקירה